Pato que baja la rampa
Un pato de madera con dos patas que se balancean y suelas curvas baja por una rampa él solo, meciéndose y adelantando una pata tras otra.
Qué es
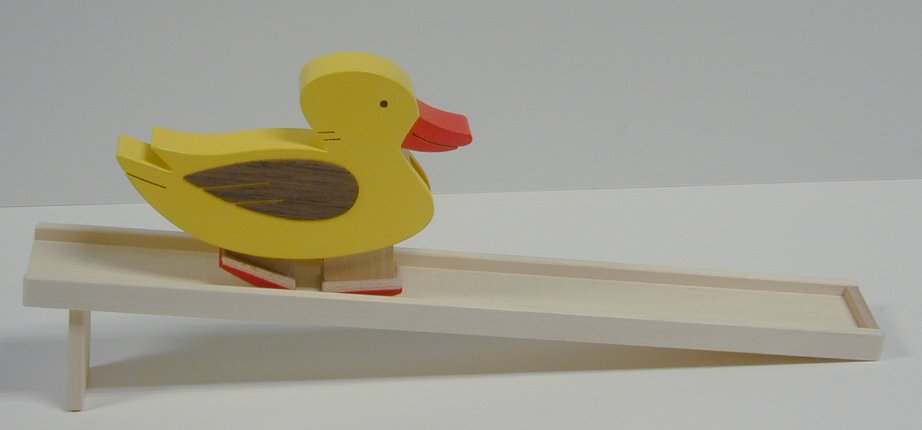
Un pato de madera pintado de amarillo, con un ala oscura y el pico rojo, sobre una rampa de madera con un reborde que le hace de guía. Tiene dos patas que pueden balancearse alrededor de un eje que está dentro del cuerpo. Las suelas, rojas, no son planas, sino ligeramente curvas, como los balancines de una mecedora.
Puesto en lo alto de la rampa, el pato empieza a mecerse y baja él solo, paso a paso, como si anduviera.
Cómo funciona
1. Una pata apoyada y la otra en el aire
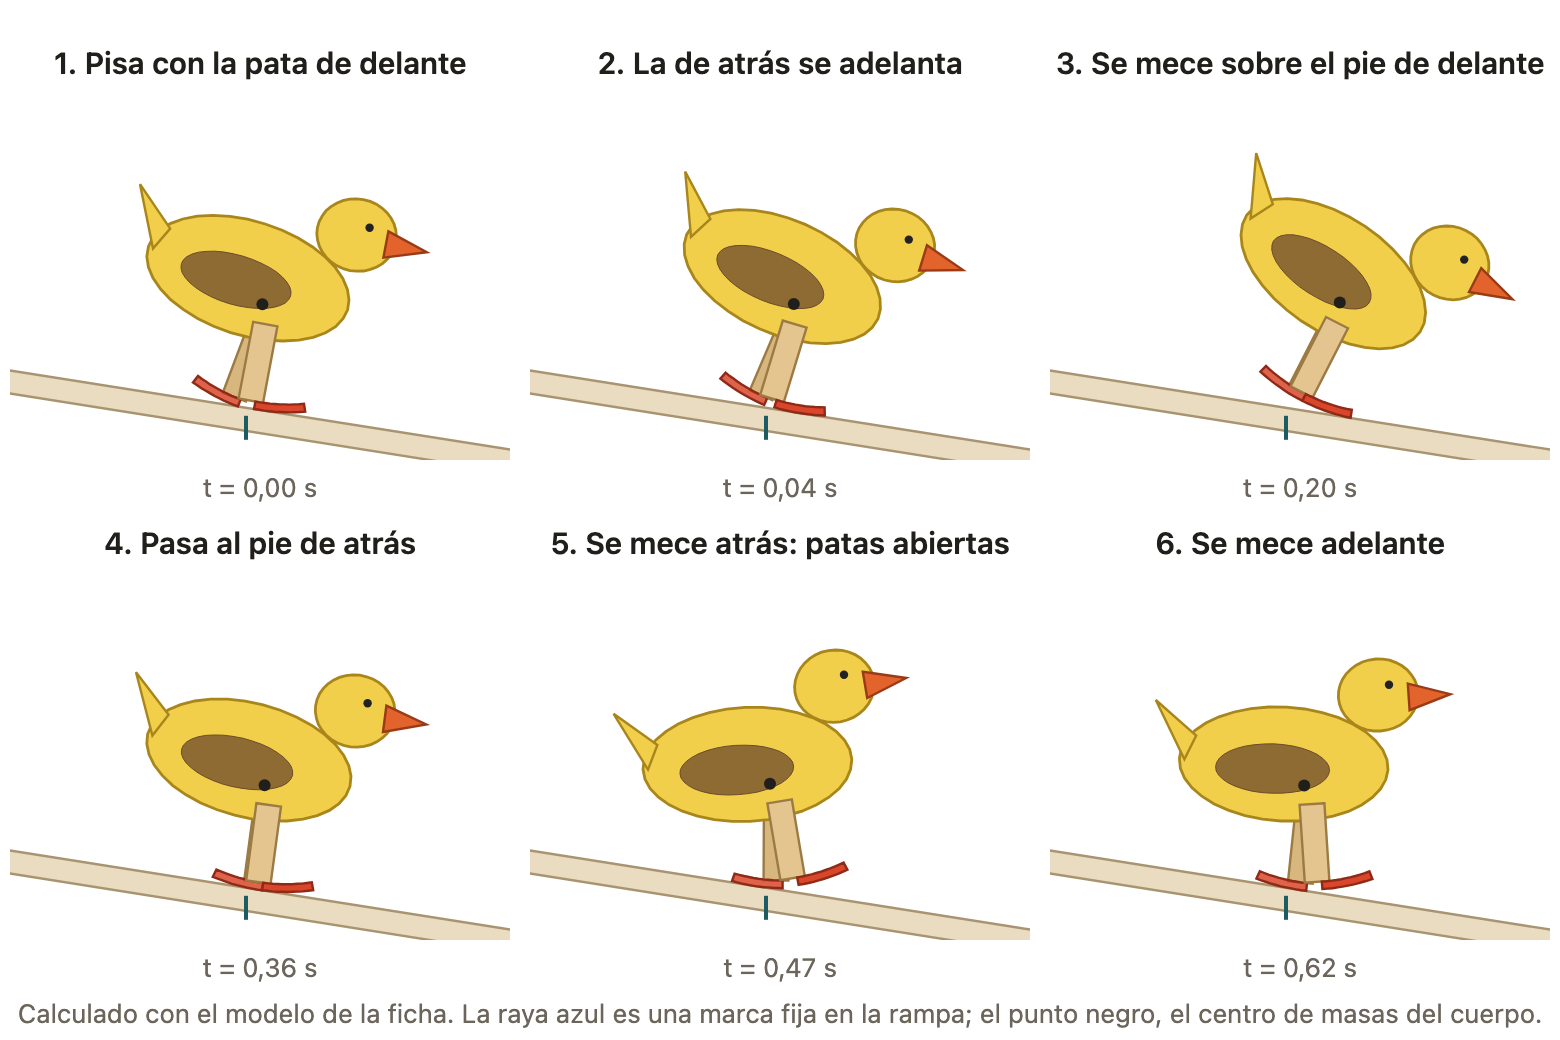
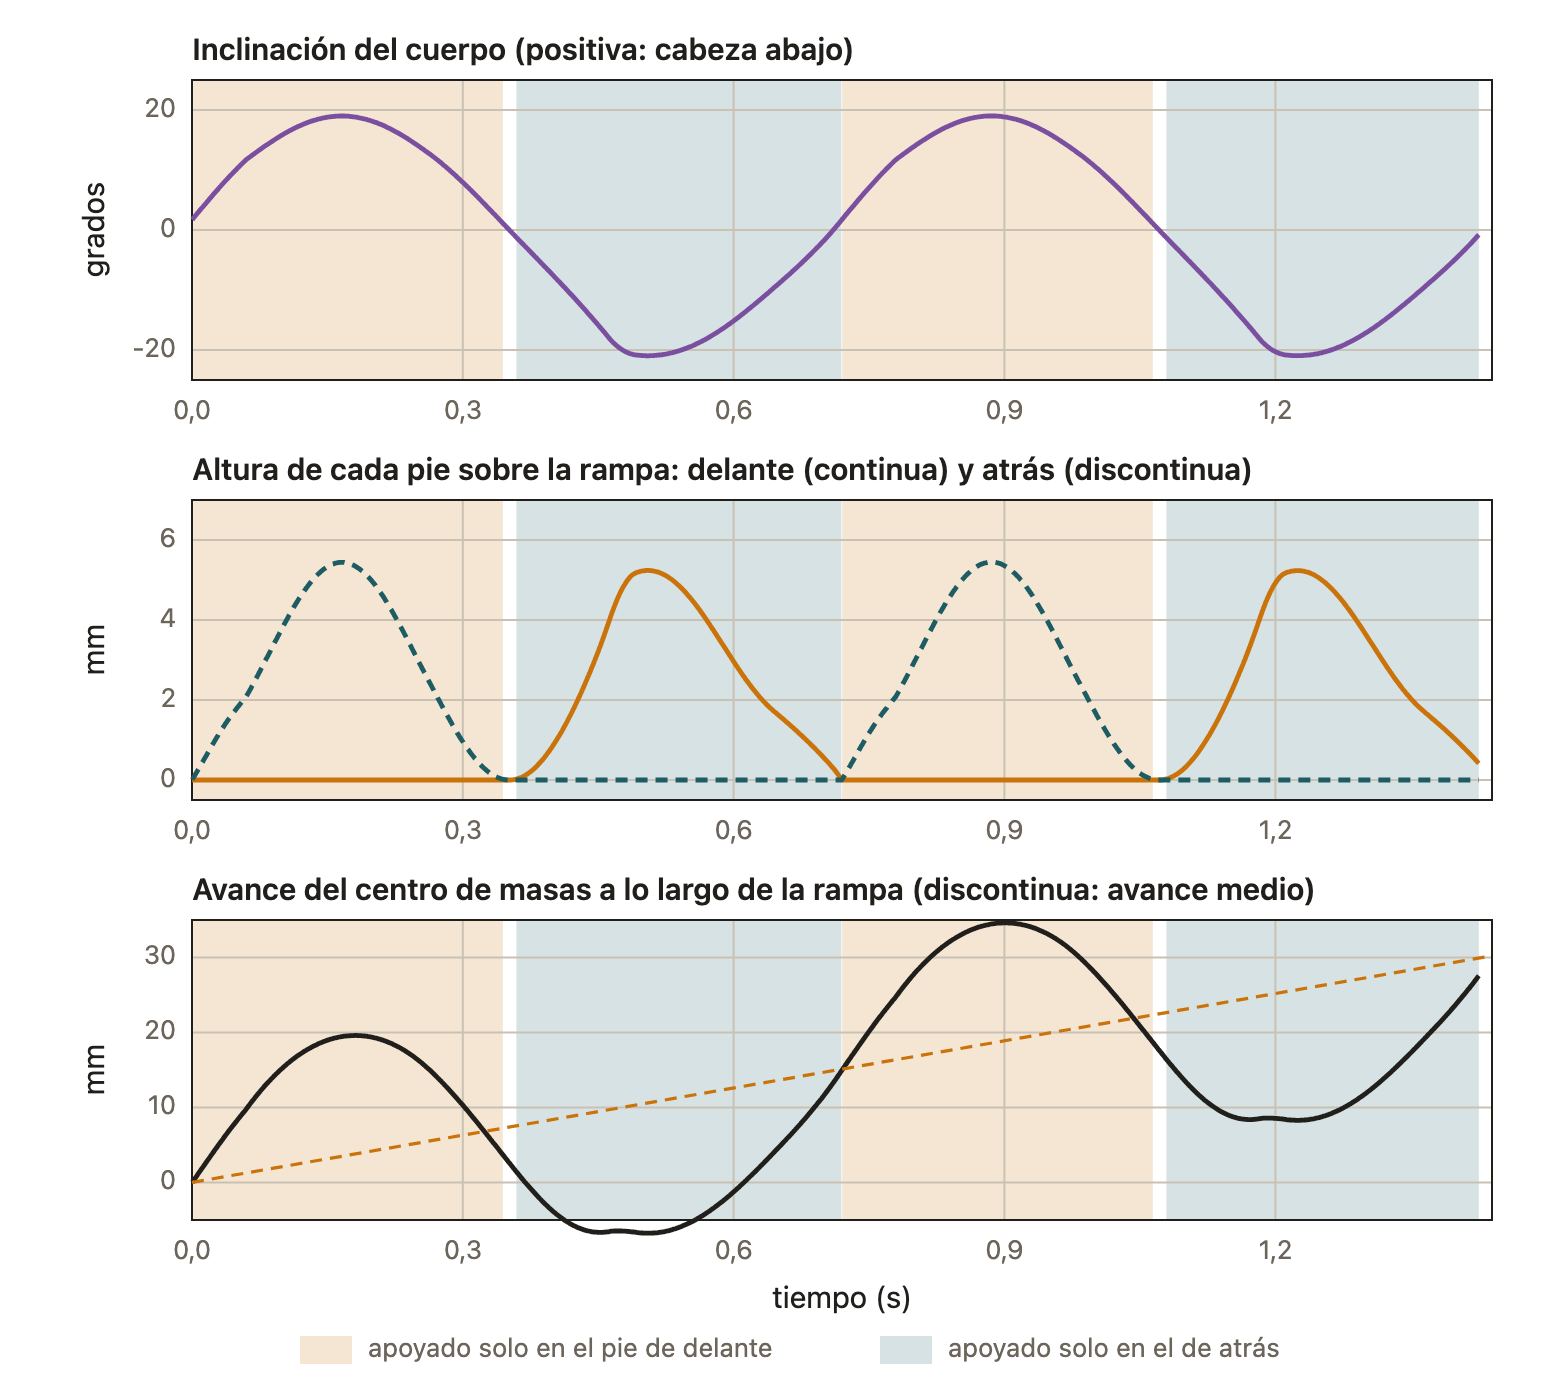
El pato se apoya en una pata mientras la otra queda libre. La pata libre cuelga de su eje y se balancea hacia delante como un péndulo. Cuando el pato se mece hacia el otro lado, la pata adelantada toca la rampa, carga con el peso y libera a la otra, que ahora es la que se adelanta. Así, una pata tras otra, el pato avanza.
2. Las suelas curvas lo mecen
Gracias a las suelas curvas, el pato rueda sobre ellas como una mecedora: su cuerpo se inclina hacia delante y hacia atrás, unos 20° a cada lado. Ese balanceo es el que levanta, unos pocos milímetros, el pie que va a avanzar.
3. La rampa paga cada paso
En cada paso el pato baja unos 2,4 mm de altura y pierde un poco de energía potencial gravitatoria. Esa energía se va en los golpes de las patas y, sobre todo, en pequeños resbalones de los pies al cambiar de apoyo, donde actúa el rozamiento. Como pierde en cada paso lo mismo que gana al bajar, el pato anda a ritmo constante, de unos 2 cm/s.
Pruébalo tú
- Cuenta los pasos. Mide con el móvil cuánto tarda en bajar la rampa entera y cuenta los golpes de las patas. Divide para saber cuánto dura cada paso.
- Busca la pendiente justa. Si puedes cambiar la inclinación de la rampa (con libros debajo de un extremo), busca con qué pendiente anda mejor. Con poca pendiente puede quedarse parado; con demasiada, los pies resbalan en lugar de rodar.
- Mira las suelas. Pon el pato de lado sobre la mesa y mira el perfil de sus pies: verás que son arcos, no rectas. Mécelo con un dedo y compara su ritmo con el de sus pasos.
Para saber más
Una mecedora
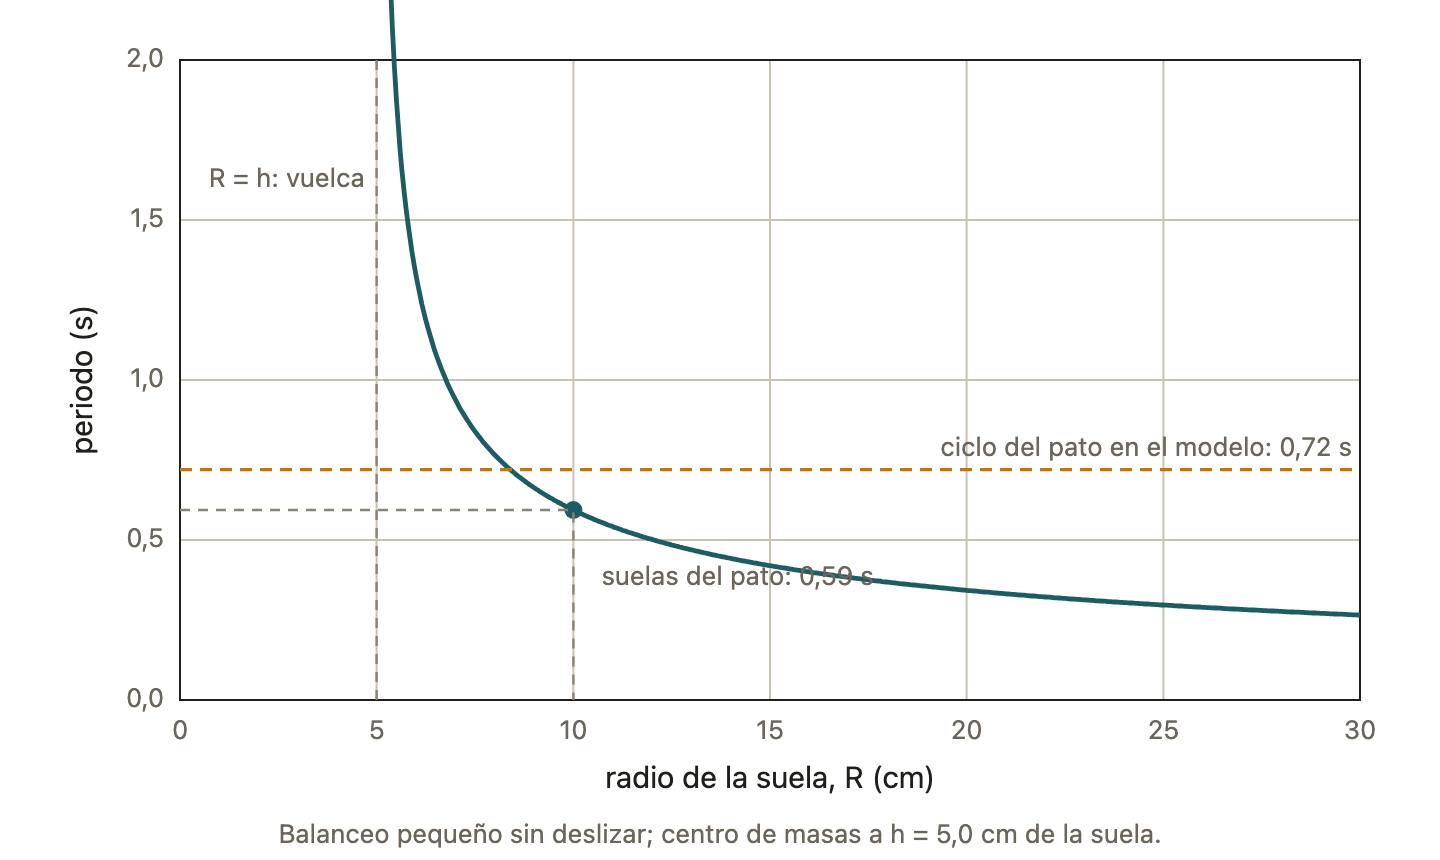
Un cuerpo que rueda sin deslizar sobre una suela en arco de radio $R$, con su centro de masas a una altura $h$ sobre la suela, se balancea como un péndulo. Para oscilaciones pequeñas, el periodo es
donde $m$ es la masa e $I$ el momento de inercia respecto del centro de masas.
- Con los valores del modelo, $m = 90\ \mathrm{g}$, $h = 5{,}0\ \mathrm{cm}$, $I = 1{,}69 \times 10^{-4}\ \mathrm{kg\,m^2}$ y $R = 10\ \mathrm{cm}$, sale $T \approx 0{,}59\ \mathrm{s}$.
- El paso completo dura algo más, $0{,}72\ \mathrm{s}$, porque incluye los golpes y el cambio de pie.
- Caso límite: si $R \le h$, el centro de masas queda por encima del centro del arco y el pato vuelca en lugar de mecerse.
El balance de un paso
En cada paso el pato avanza $\Delta x \approx 15\ \mathrm{mm}$ a lo largo de la rampa, inclinada $9^\circ$, y pierde
En el modelo, unos $0{,}4\ \mathrm{mJ}$ se pierden en los golpes y unos $1{,}6\ \mathrm{mJ}$ en los resbalones de los pies.
Si la rampa se inclina más de un ángulo $\theta$ con $\tan\theta = \mu$, el rozamiento ya no basta para sujetar los pies y el pato resbala en lugar de andar. Con $\mu = 0{,}3$, ese límite está en unos $17^\circ$.
Notas sobre el modelo
Las figuras salen de un modelo plano con cuatro movimientos (dos desplazamientos y el giro del cuerpo, más el giro de una pata), con rozamiento de Coulomb ($\mu = 0{,}3$) y choques sin rebote, calculado paso a paso. Es el modelo de este juguete de R. I. Leine, Ch. Glocker y D. H. van Campen, J. Vib. Control 9, 25–78 (2003), con sus valores: cuerpo de $80\ \mathrm{g}$, pata de $10\ \mathrm{g}$, patas de $5\ \mathrm{cm}$, suelas de $10\ \mathrm{cm}$ de radio y rampa a $9^\circ$. El cálculo reproduce su ciclo, de $0{,}72\ \mathrm{s}$. En su pato la pata de delante va fija al cuerpo y solo gira la de atrás, con un tope; en el de la foto giran las dos. El mecanismo es el mismo, pero los números del juguete real pueden ser algo distintos.
Conceptos clave
- péndulo
- balanceo
- rozamiento estático y dinámico
- choques inelásticos
- energía potencial gravitatoria
- andar pasivo
- dinámica no suave